Planificarea unui proiect AMR/AGV: ce trebuie clarificat înainte de Go-Live
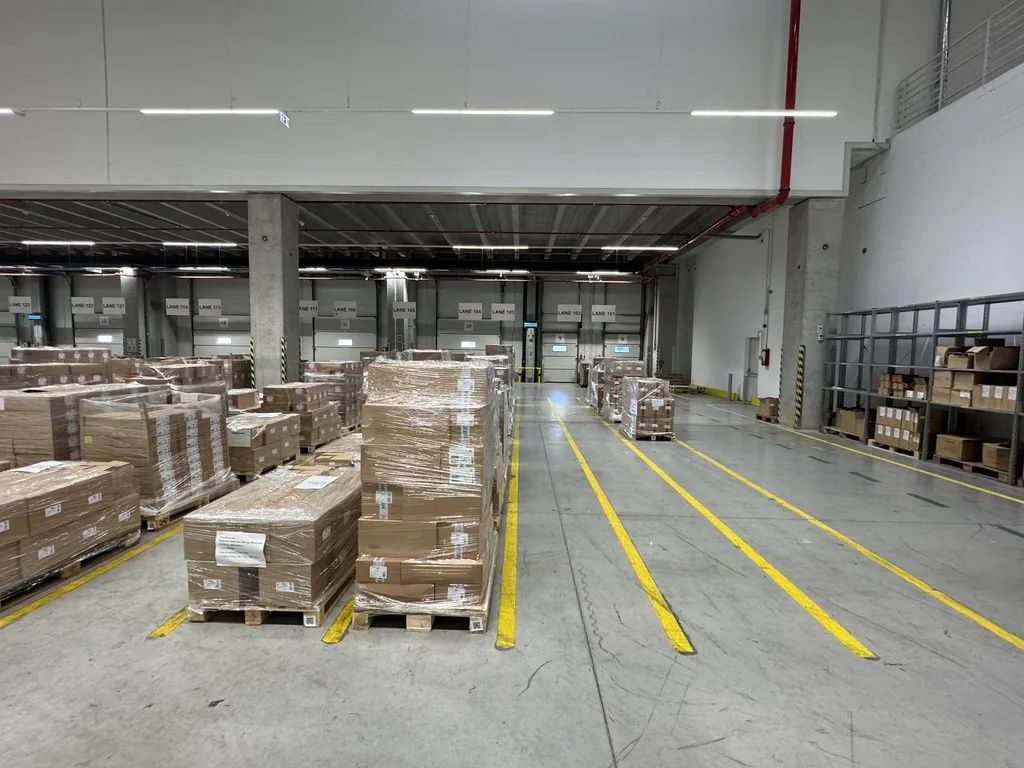
Depozit industrial cu paleți de marfă ambalată și culoare marcate cu galben.
Durata unui proiect cu roboți mobili nu se rezumă la zilele în care echipa este în fabrică pentru commissioning. O parte importantă a muncii are loc mai devreme, când sunt înțelese fluxurile, aleasă arhitectura potrivită, verificate condițiile din teren și pregătite integrările și infrastructura.
Companiile care își pregătesc bugetele pentru anul următor ajung destul de repede la întrebarea calendarului. Dacă sistemul trebuie să fie operațional într-un anumit moment, când trebuie început proiectul și cât timp trebuie rezervat până la Go-Live?
Nu există un termen standard care să poată fi stabilit doar din numărul de roboți. Două proiecte cu același număr de AMR-uri pot avea calendare foarte diferite dacă fluxurile, infrastructura sau integrările nu sunt aceleași. Un proiect cu câteva trasee relativ simple și puține interfețe nu poate fi comparat direct cu o flotă care trebuie să interacționeze cu WMS sau MES, transportoare, uși automate, lifturi sau alte echipamente.
Primul lucru pe care îl clarificăm este procesul actual. Ce se transportă, între ce puncte, în ce volume și cu ce variații pe parcursul schimbului? Cum este solicitată o misiune? Ce se întâmplă dacă punctul de predare este ocupat? Ce excepții gestionează astăzi operatorii aproape fără să le considere excepții?
Oamenii compensează firesc variabilitatea procesului. Pot aștepta, pot schimba ordinea transporturilor sau pot lua o decizie pe loc. Într-un sistem automatizat, o parte dintre aceste situații trebuie tradusă în reguli pe care roboții, Fleet Manager-ul sau sistemele conectate le pot executa.
Contează apoi ce transportăm efectiv. Un europalet, un alt tip de palet, un cărucior, o cutie sau un suport special pot conduce la soluții diferite. În funcție de unitatea transportată și de modul de pickup și delivery, aplicația poate necesita o arhitectură underride/platform sau una fork type. Pentru anumite tipuri de paleți închiși (closed pallets), de exemplu, poate deveni necesară o soluție counterbalance. Dacă există și cerințe de stivuire sau transfer la înălțime, trebuie analizate separat cursa de ridicare, stabilitatea sarcinii și geometria punctelor de transfer.
Ce se schimbă atunci când ajungem în fabrică
Layout-ul este util pentru a pune fluxurile în context: vedem originile și destinațiile, distanțele, traseele posibile și zonele în care mai multe procese folosesc același spațiu. Totuși, nu poate reda complet ce se întâmplă în fabrică.
La site survey apar detaliile care fac diferența între un concept corect pe hârtie și unul care poate funcționa în operare. Se măsoară lățimile culoarelor și îngustările locale, se verifică spațiul disponibil pentru manevră, intersecțiile și traficul mixt cu oameni, stivuitoare, transpalete sau alte vehicule.
La punctele de pickup și delivery nu este suficient să știm că robotul poate ajunge acolo. Contează cum este prezentată sarcina, ce toleranțe produce procesul actual, cât spațiu există pentru poziționare și dacă stațiile existente pot fi folosite așa cum sunt.
Tot în teren se văd lucruri care nu apar într-un layout: rosturi, denivelări, pante, diferențe de nivel, modul în care operatorii folosesc efectiv traseele sau zonele în care se aglomerează traficul la anumite ore.
Dacă pe traseu există uși automate, transportoare, lifturi, înfoliatoare sau alte mașini, ele trebuie incluse în logica sistemului. Wi-Fi-ul și infrastructura IT trebuie discutate suficient de devreme, astfel încât eventualele modificări necesare să nu fie descoperite abia în perioada de commissioning.
De la aplicație la numărul de roboți
Numărul de transporturi este important, dar singur nu spune câți roboți sunt necesari. Dimensionarea ține seama de distanțe, timpii de pickup și delivery, viteza medie realizabilă în mediul respectiv, perioadele de așteptare, încărcarea bateriilor și regulile de trafic. La fel de mult contează când apar transporturile.
Două aplicații pot avea același număr total de misiuni pe zi și totuși să necesite capacități diferite. Într-una, transporturile pot fi distribuite relativ uniform. În alta, o parte importantă din cerere poate fi concentrată într-o perioadă scurtă. Pentru flote mai mari sau trasee cu multe intersecții și constrângeri, simularea poate fi utilă pentru verificarea capacității de transport și a congestiei înainte de implementare.
În aceeași etapă trebuie clarificate și integrările. Într-o aplicație standalone, o misiune poate fi solicitată local de un operator. În alte cazuri, comenzile vin din WMS, WES, MES sau ERP, iar roboții trebuie să schimbe semnale cu PLC-uri, transportoare, uși, lifturi sau alte mașini.
Aceste dependențe pot avea un impact direct asupra calendarului. Dacă dezvoltarea necesită intervenția clientului, a unui furnizor WMS/MES sau a producătorului unui alt echipament, proiectul nu mai depinde doar de integratorul AMR/AGV.
Bugetarea și pregătirea implementării
O ofertă de bugetare poate fi pregătită uneori înainte ca toate verificările din teren să fie încheiate. Dacă există informații suficient de clare despre fluxuri, volume, unitățile transportate, layout și punctele de pickup și delivery, se poate construi un concept și o estimare preliminară. În funcție de proiect, poate fi făcută și o analiză ROI inițială.
Ipotezele folosite la bugetare trebuie însă verificate pe măsură ce proiectul avansează și înainte ca soluția finală să fie stabilită. În proiectele în care spațiul, traficul sau integrările pot schimba semnificativ soluția, site survey-ul poate fi relevant chiar din faza de bugetare.
Perioada efectivă de commissioning trebuie privită în același context. Dacă aplicația, stațiile, traseele și integrările au fost clarificate din timp, o parte importantă din configurare poate fi făcută înainte ca roboții să ajungă în fabrică.
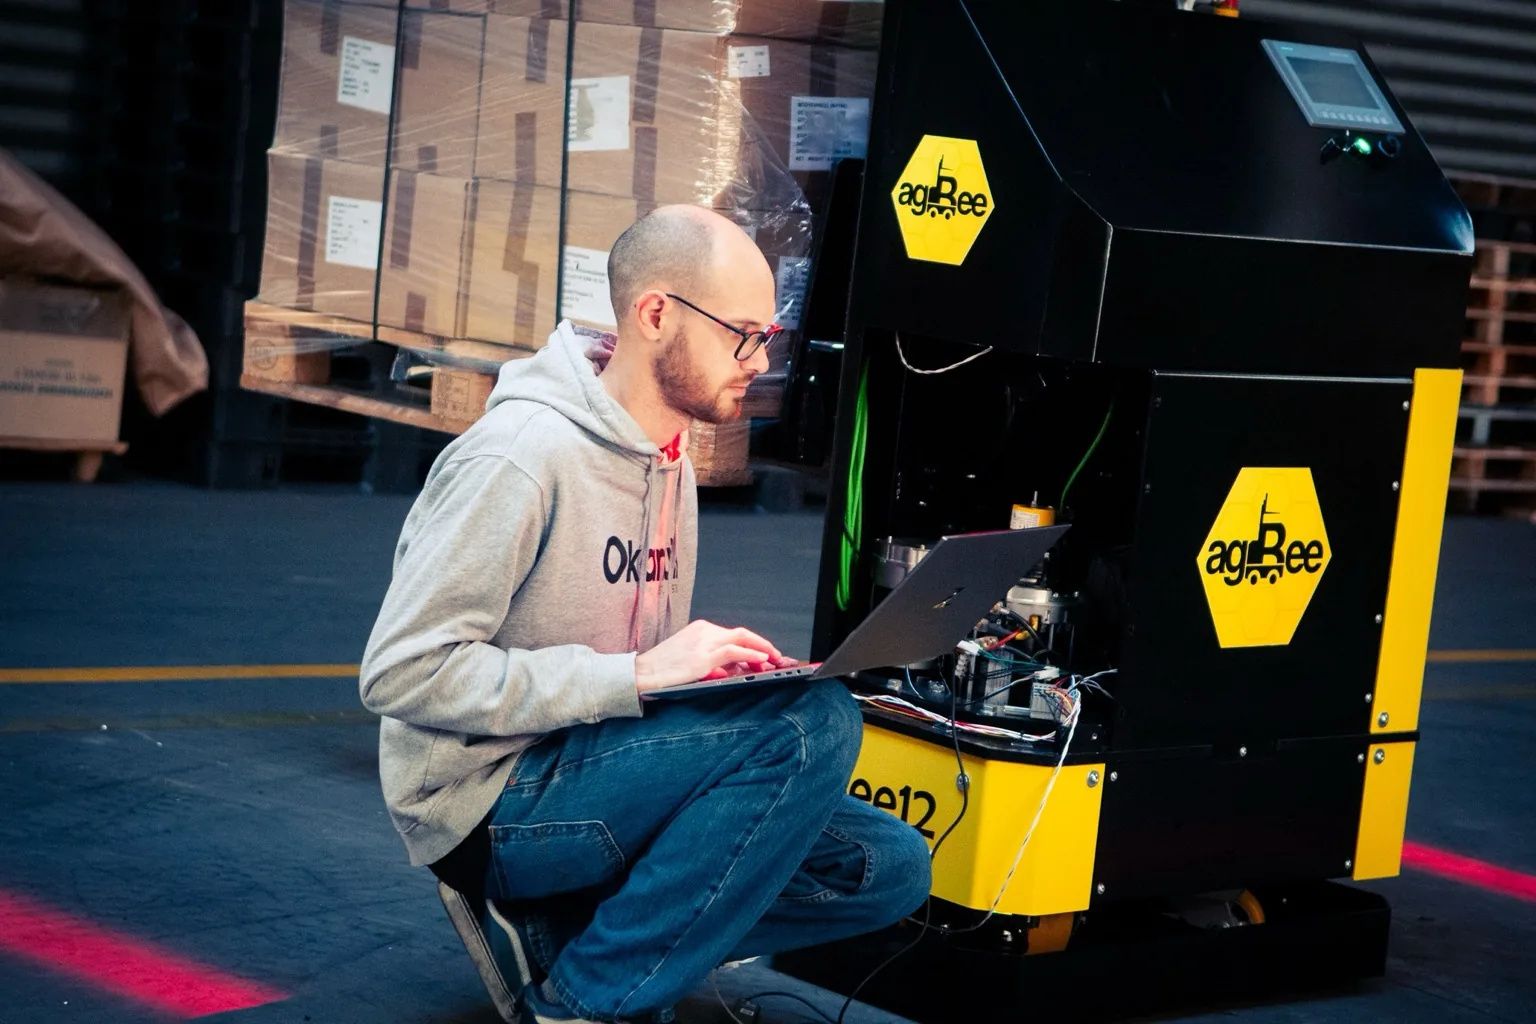
Tehnician cu laptop lângă roboți mobili Bee12, în timpul commissioning-ului.
În timpul commissioning-ului sunt validate harta și stațiile, sunt testate misiunile și interfețele, este verificat comportamentul roboților în traficul real și sunt instruiți oamenii care vor lucra cu sistemul. Pentru o flotă, se urmăresc și interacțiunile dintre roboți, regulile de trafic, încărcarea bateriilor și situațiile care nu apar într-un test simplu cu un singur robot.
De aceea, câteva zile de commissioning nu înseamnă un proiect de câteva zile. Ele pot fi rezultatul unei perioade mult mai lungi de analiză, pregătire și coordonare.
Novomatix a detaliat aceste etape în articolul „Cât durează, de fapt, un proiect AMR/AGV?”, pornind de la întrebările care apar frecvent în proiectele și discuțiile cu companiile care își pregătesc automatizarea transportului intern.
Citește articolul integral pe Novomatix.ro.
Material realizat de Novomatix, membru ARILOG.